Perfil basado en fuentes por Robots at Home. Checked .
BRAZO ROBÓTICO / ROBOTIS
ROBOTIS OpenMANIPULATOR-X
Brazo de hardware abierto basado en DYNAMIXEL para el aprendizaje de cinemáticas y experimentos de manipulación de edificios.
Consultar al fabricanteSolicitud de presupuesto de configuración (USD)
No hay oferta fija verificada aquí. Pregunte por la configuración completa, los gastos de entrega y soporte.
Construir un presupuesto de propiedad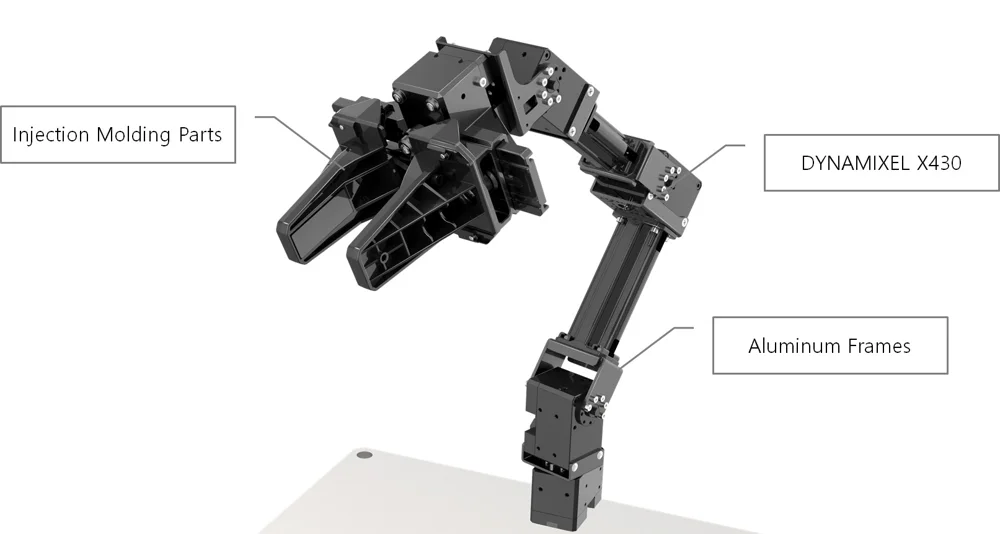
EL JOB INTENDIDO
Para quién es.
Aprender el control de robots e integrar un pequeño brazo con una base móvil.
SPECIFICACIONES
- Motion
- 4 ejes de brazo más agarre
- Alcance
- 380 mm
- Carga
- 500 g
Antes de que te desmayes
Lee la pequeña huella.
Cambia la imagen.
- Cinco grados de libertad incluyen el agarre; este no es un brazo articulado de cinco ejes.
- Confirme la fuente de alimentación, la interfaz de PC o el controlador OpenCR y las piezas de montaje en el kit.
- Coincide con las instrucciones de distribución y controlador ROS a la configuración suministrada.
- Confirme la edición exacta, disponibilidad de destino actual y precio entregado con el vendedor. Un producto listado no es una garantía real.
LIVING CON EL HARDWARE
Lo que implica la propiedad.
- Asamblea General
- Montar o montar el kit de brazo seleccionado y configurar los IDs del actuador.
- Configuración de ordenadores
- Controla a través de una interfaz PC compatible o la configuración OpenCR documentada.
- Conectividad
- DYNAMIXEL TTL bus multidrop; elija la interfaz correcta y el suministro de 12 V.
- Acceso al desarrollo
- Herraje abierto, recursos ROS y DYNAMIXEL SDK soportan el control personalizado.
CONSULTA LAS FUENTES
Fuentes y lecturas adicionales
Comprobado el . Product information describes published documentation, not our own hardware testing.