Perfil basado en fuentes por Robots at Home. Checked .
BRAZO ROBÓTICO / DOBOT
DOBOT Magician E6
Brazo de escritorio de seis ejes para enseñar movimiento robot y prototipar pequeñas tareas de automatización.
Consultar al fabricanteSolicitud de presupuesto de configuración (USD)
No hay oferta fija verificada aquí. Pregunte por la configuración completa, los gastos de entrega y soporte.
Construir un presupuesto de propiedad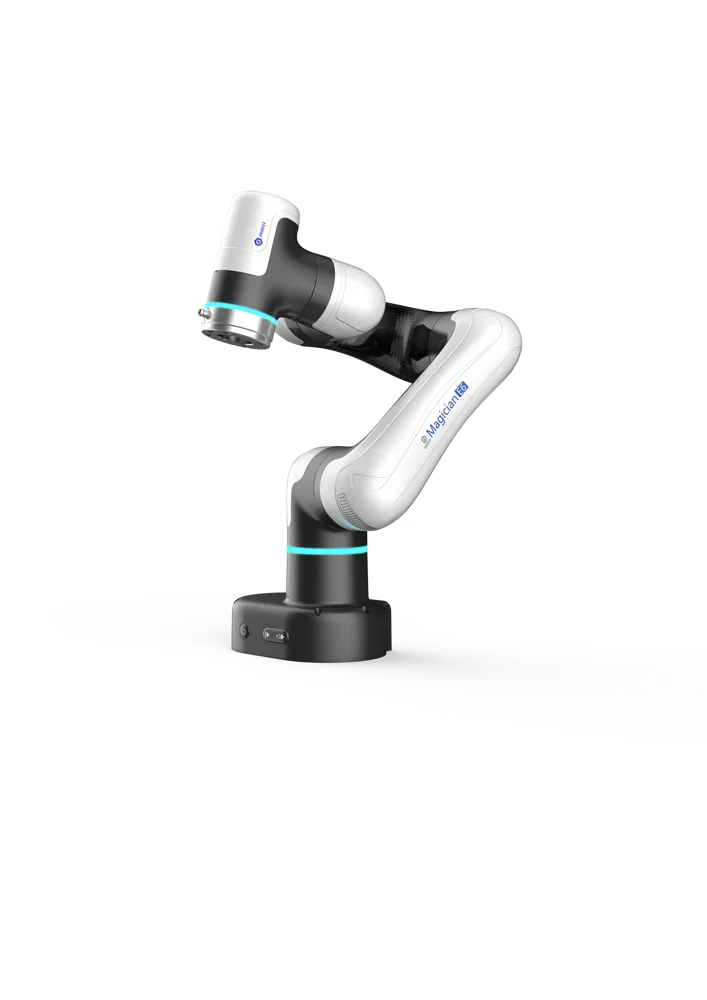
EL JOB INTENDIDO
Para quién es.
Aprendizaje la programación de estilo industrial con objetos ligeros en un escritorio.
SPECIFICACIONES
- Carga
- 750 g
- Radius de trabajo
- 450 mm
- Repetibilidad
- Especificación del fabricante: ±0.1 mm
Antes de que te desmayes
Lee la pequeña huella.
Cambia la imagen.
- Este es Magician E6, distinto de Magician, Magician Lite y otros paquetes E6.
- Especifique los efectos finales, los materiales del curso y el acceso al software en la cita.
- Confirme la edición exacta, disponibilidad de destino actual y precio entregado con el vendedor. Un producto listado no es una garantía real.
LIVING CON EL HARDWARE
Lo que implica la propiedad.
- Asamblea General
- El brazo de escritorio necesita montaje estable, configuración de herramientas y un área de trabajo adecuada.
- Configuración de ordenadores
- Confirme la aplicación de programación gráfica y computarizada con el proveedor.
- Conectividad
- Ethernet admite interfaces TCP/IP y Modbus TCP.
- Acceso al desarrollo
- Se documentan interfaces de desarrollo secundario; confirman el SDK y el firmware coinciden con este modelo.
CONSULTA LAS FUENTES
Fuentes y lecturas adicionales
Comprobado el . Product information describes published documentation, not our own hardware testing.