Perfil basado en fuentes por Robots at Home. Checked .
BRAZO ROBÓTICO / IGUS
igus ReBeL (6-axis)
Un brazo ligero de seis ejes con componentes de polímero, con opciones de control para proyectos de automatización.
Consultar al fabricanteSolicitar una cotización específica de la configuración (USD)
Comprobado el 8 de septiembre de 2026. Confirme modelo, entrega, impuestos, accesorios y alcance de soporte.
Construir un presupuesto de propiedad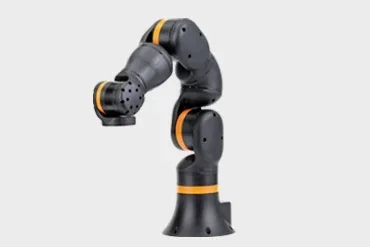
EL JOB INTENDIDO
Para quién es.
Pequeñas células de automatización y desarrolladores comparando un brazo modular con un sistema integrado completo.
SPECIFICACIONES
- Axes
- Configuración de 6 ejes
- Control
- igus Robot Control o opción de código abierto
Antes de que te desmayes
Lee la pequeña huella.
Cambia la imagen.
- El precio inicial de la familia anunciado no identifica cada paquete de seis ejes. Controlador de presupuestos, agarre y suministro de energía.
- Confirme el paquete exacto y el apoyo regional antes de ordenar.
- Confirme la edición exacta, disponibilidad de destino actual y precio entregado con el vendedor. Un producto listado no es una garantía real.
LIVING CON EL HARDWARE
Lo que implica la propiedad.
- Asamblea General
- Montar el brazo y encargar la aplicación completa.
- Configuración de ordenadores
- Elija la configuración iRC o de código abierto antes de seleccionar un host.
- Conectividad
- Confirme I/O, interfaces de cableado y controlador para la versión ordenada.
- Acceso al desarrollo
- El software de control y la apertura dependen del paquete seleccionado.
CONSULTA LAS FUENTES
Fuentes y lecturas adicionales
Comprobado el . Product information describes published documentation, not our own hardware testing.