Compute " control "
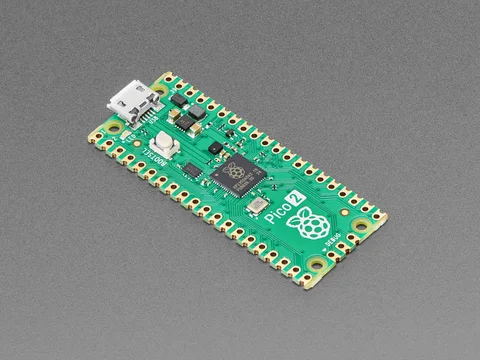
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Adafruit Raspberry Pi Pico 2 Un microcontrolador para la lectura de sensores y las pequeñas tareas de control del motor.
A partir de $5 USD, el tablero sólo
Procesador microcontrolador RP2350
Software C/C++ SDK o MicroPython
Interfaces GPIO, PWM, I2C, SPI y UART; C/C++ o MicroPython.
Poder Utilice la entrada de la tabla documentada y los límites GPIO. GPIO es una señal, no una fuente de motor.
Qué imprimir Imprima un transportista con acceso USB y alivio de la tensión. Antes de conectarlo La base Pico 2 no es Pico 2 W; inalámbrico necesita la variante W o hardware extra. Cabeceras de presupuesto, cableado y conductor de motor. Esto no funciona Linux de escritorio. Compute " control "
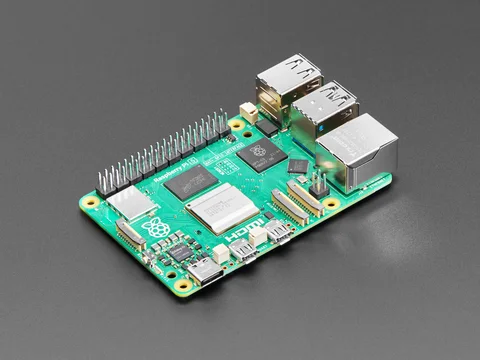
8 GB de tabla mostrada; las opciones de memoria varían. Imagen: Adafruit Raspberry Pi 5 Un host Linux para una cámara, interfaz de usuario y software robot de alto nivel.
Seleccione RAM y región por precio
Procesador BCM2712, Arm Cortex-A76
Software Raspberry Pi OS / Linux
Interfaces Conexiones USB, Ethernet, Wi-Fi, GPIO y MIPI.
Poder El fabricante recomienda un suministro de 5V/5A USB-C adecuado. Cuenta para enfriamiento.
Qué imprimir Haga un montaje ventilado con la limpieza para cables y el enfriador. Antes de conectarlo Elija la memoria alrededor de la carga de trabajo real; incluya el almacenamiento y la energía. Los conectores de cámara Pi 5 necesitan el cable correcto; los casos Pi 4 no caben. Compute " control "
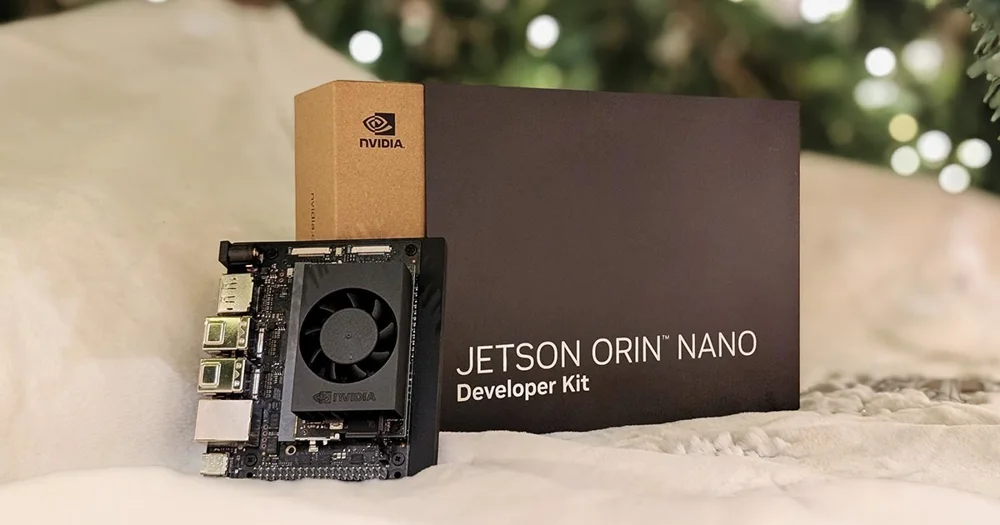
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: NVIDIA Jetson Orin Nano Super Developer Kit Un ordenador de GPU integrado para experimentos de visión local y de inferencia modelo.
Compruebe el precio actual de los desarrolladores regionales
Procesador Módulo Jetson Orin Nano con GPU NVIDIA integrado
Software NVIDIA JetPack / Linux
Interfaces pila de software JetPack; confirme soporte de cámara y marco.
Poder Utilice la fuente de alimentación del kit especificada y el arreglo térmico.
Qué imprimir Imprima un transportista ventilado rígido manteniendo el acceso del ventilador y del conector. Antes de conectarlo Los precios del lanzamiento histórico no son una cita entregada actual. Una política capacitada, calibración de cámara y controlador de movimiento de bajo nivel son trabajo independiente. Motores
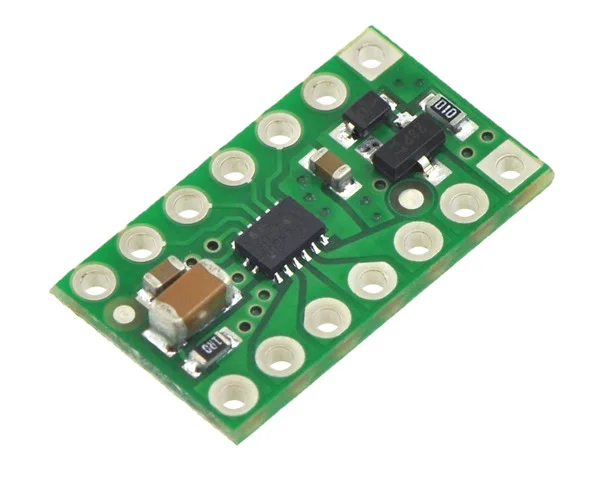
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Pololu Pololu DRV8835 Dual Motor Driver Controla dos pequeños motores DC cepillados de comandos de nivel lógico.
$6.95 USD por placa adaptadora
Interfaces PWM con entradas de dirección/fase; siga el modo de portaaviones y pinout.
Poder Suministro de motor 0 a 11V; suministro de lógica 2 a 7V. La corriente continua publicada es 1.2A por canal.
Qué imprimir Proporcione soportes aislados y acceso a terminales de motores. Antes de conectarlo Compare la corriente de la cabina del motor y los límites térmicos del conductor, no sólo la corriente de descarga. Requiere el cableado o los cabeceros soldados; mantén la corriente del motor fuera de los microcontroladores. Pololu comprando notas Motores
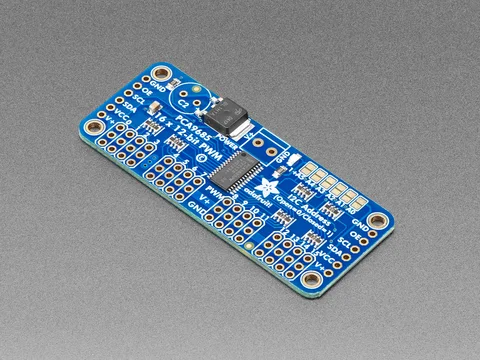
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Adafruit Adafruit PCA9685 Servo Driver Añade dieciséis señales de control PWM para servos de hobby compatibles.
$14.95 USD, bordo sólo
Interfaces Control I2C; dirección configurable y frecuencia PWM.
Poder Lógica y servo V+ son separadas. Talla el servo externo para cargas simultáneas.
Qué imprimir Utilice un portaequipaje protegido con acceso al servicio a los enchufes de servo. Antes de conectarlo Esto no es un controlador de bus-servo para DYNAMIXEL o STS3215. Los encabezados necesitan soldadura. La frecuencia PWM común debe adaptarse a todos los servos adjuntos. Adafruit comprando notas Actuadores
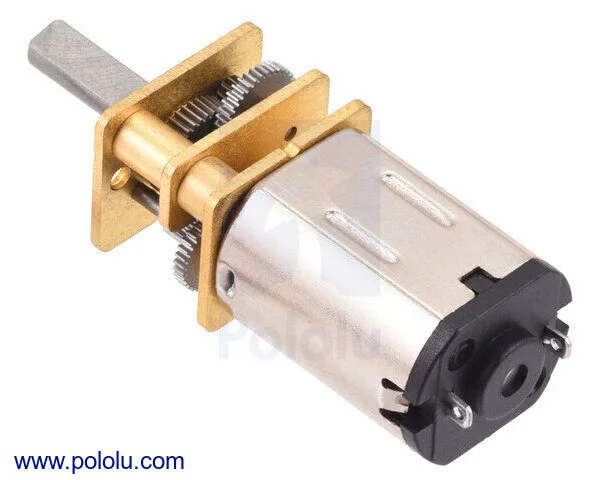
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Pololu Pololu 100:1 Micro Metal Gearmotor MP 6V Un pequeño motor de engranajes cepillado candidato para una rueda ligera o rover rastreado.
$23.95 USD por motor
Interfaces Dos alambres de motor; eje de salida en forma de 3mm D. Esta variante no tiene encoder.
Poder Motor 6V; corriente de establo publicada 0.67A. Evite los puestos sostenidos.
Qué imprimir Imprima una pinza alrededor del cuerpo del motor y un centro de rueda que coincida con el eje. Antes de conectarlo Planifique dos motores para la unidad diferencial y elija un conductor adecuado. No trate el par de puestos como una calificación de trabajo continua. Pololu comprando notas Actuadores
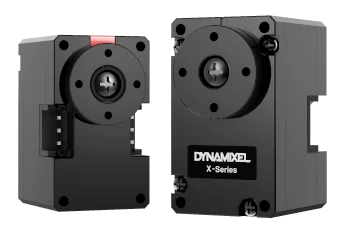
Fabricante XL330 visual familiar; el modelo listado es XL330-M288-T. Imagen: ROBOTIS DYNAMIXEL XL330-M288-T Un servo de retroalimentación compacto para articulaciones personalizadas y pequeños mecanismos.
Compruebe el precio actual del actuador regional
Interfaces TTL medio dúplex bus en serie, DYNAMIXEL Protocol 2.0.
Poder 3.7 a 6V rango operativo; 5V recomendado en el e-manual.
Qué imprimir Modelo alrededor de la geometría de montaje del fabricante y las autorizaciones de cuernos. Antes de conectarlo Necesita una interfaz de bus compatible y IDs configurados correctamente. No intercambiable eléctricamente con modelos DYNAMIXEL 12V o servos PWM ordinarios. ROBOTIS comprando notas Actuadores
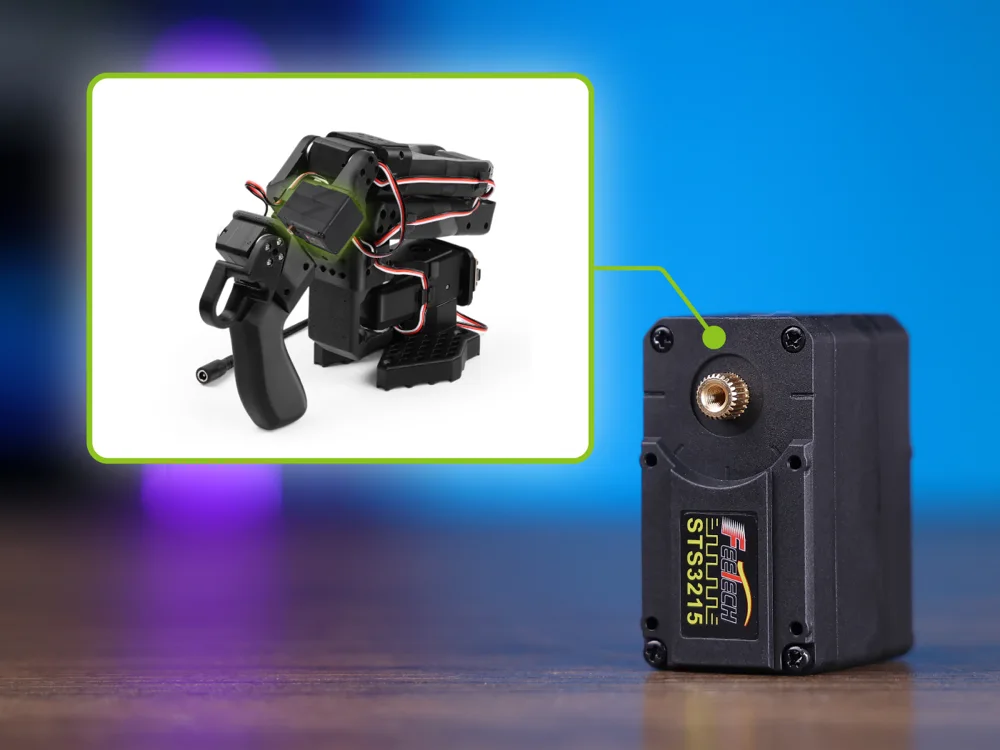
ST-3215-C046 variante mostrada por Seeed; verifique el par y el voltaje para cada posición del kit. Imagen: Seeed Studio / Feetech Feetech STS3215 / ST3215 kit variants Las variantes de bus-servo utilizadas en brazos de bajo costo para robots.
Lista de variantes seleccionadas de 20 a $22 USD cada una
Interfaces Autobús en serie; coincida con el controlador, firmware, ID y asignación de unidades de engranaje a la guía de construcción.
Poder Las variantes enumeradas incluyen modelos 7.4V y 12V. Seleccione el SKU exacto y el suministro de emparejado.
Qué imprimir Utilice la revisión del marco y la geometría de servo especificada por el proyecto del brazo. Antes de conectarlo Un nombre de familia compartido no establece la compatibilidad de tensión o ratio de engranajes. Las articulaciones de lider y seguidor pueden requerir diferentes variantes de servo; verificar la factura del kit de materiales. Seeed Studio comprando notas Sensores & visión
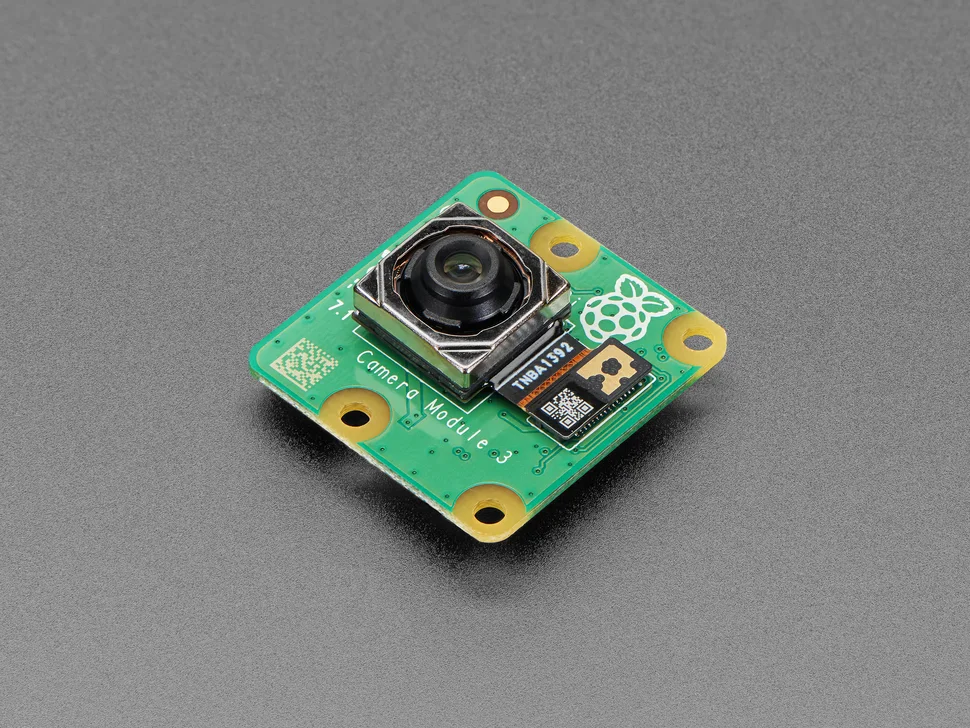
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Adafruit Raspberry Pi Camera Module 3 Un candidato de cámara autofoco para rastreo visual y captura de escena.
Seleccione la lente y el precio regional
Interfaces Conexión de cámara MIPI CSI; elegir el cable para el tablero de host.
Poder A través de la conexión de cámara en la configuración de Pi documentada.
Qué imprimir Imprima una montura de cámara con la limpieza de lentes y una suave carril de cinta. Antes de conectarlo Standard, Wide y NoIR son diferentes opciones de imagen. Un flujo de imagen por sí solo no proporciona profundidad ni un marco de coordenadas de robot calibrado. Sensores & visión
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Adafruit Adafruit VL53L1X breakout Un sensor de distancia de tiempo de vuelo para experimentos de corto alcance.
$14.95 USD, solo la placa adaptadora
Interfaces I2C, con conectores STEMMA QT / Qwiic en esta salida.
Poder Comprobar el suministro de ruptura y los niveles de lógica en la guía de cableado; no use los límites de acceso rápido intercambiablemente.
Qué imprimir Mantenga la abertura óptica clara y prototipo el ángulo de montaje. Antes de conectarlo El rango máximo publicado depende de las condiciones de destino y funcionamiento. Este es un sensor de distancia de punto, no un lidar de escaneo o un sistema validado de protección de colisión. Adafruit comprando notas Sensores & visión
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Adafruit SLAMTEC RPLIDAR A1 Un escáner de rango bidimensional giratorio para los experimentos de mapeo.
Compruebe el precio exacto del juego
Interfaces Los datos de serie; adaptador USB con kit de desarrollo e integración ROS dependen del paquete.
Poder Utilice los requisitos de potencia de motor y escáner específicos para el modelo.
Qué imprimir Nivel de montaje con un plano de escaneo claro, lejos de cables y obstrucción de chasis. Antes de conectarlo Revise la revisión A1 e incluyó el adaptador en lugar de asumir que todos los listados coinciden. La navegación todavía necesita odometría, calibración y software; un escáner no es un sistema de navegación completo. Poder
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Pololu Pololu D24V22F5 regulator A step-down regulador candidate for a regulated 5V electronics rail.
$18.95 USD, un regulador
Interfaces Salida fija 5V; entrada de alambre, salida y terreno común por la guía de transporte.
Poder Entrada 5.3 a 36V; máximo típico 2.5A depende del voltaje de entrada y el enfriamiento.
Qué imprimir Protege la tabla de los pantalones cortos mientras permite que el calor escape. Antes de conectarlo Esto no puede cumplir con la calificación 5A recomendada de Raspberry Pi 5. No puede aumentar una batería agotada por debajo de su requisito de entrada; tamaño y fundir la vía de alimentación. Pololu comprando notas Mecánica
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Pololu Pololu Zumo Chassis Kit Una base rastreada compacta para construir alrededor de pequeños motores de engranaje.
$23.49 USD, chasis solamente
Interfaces Kit mecánico para dos micromotores de engranajes compatibles, que no están incluidos.
Poder El compartimiento de la batería acepta cuatro células AA; la electrónica de control es separada.
Qué imprimir Agregue una cubierta de sensor desmontable con acceso a baterías y sujetadores. Antes de conectarlo Comprar motores, conductor, controlador y cableado por separado. Medir los agujeros de montaje y la limpieza de pistas antes de imprimir una cubierta superior. Pololu comprando notas Sensores & visión
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Adafruit Adafruit BNO085 orientation IMU Lee la orientación fusionada y las mediciones de movimiento para un cuerpo robot.
$29.50 USD lista, componente sólo
Interfaces Opciones I2C, SPI o UART; confirme el soporte de biblioteca de host.
Poder Coincide con la oferta de desintegración y los niveles de lógica al cableado documentado.
Qué imprimir Imprima un montaje rígido y repetible con sus ejes marcados. Antes de conectarlo Los imanes motorizados y el cableado pueden perturbar el rumbo; calibrar en la posición instalada. Confirme la compatibilidad del reloj y el I2C con el host seleccionado. Adafruit comprando notas Poder
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Adafruit Adafruit INA219 current sensor Corriente de registro y tensión de suministro para entender el consumo de energía.
$9.95 USD lista, componente sólo
Interfaces I2C; medición de alta costura.
Poder Listas de desglose de hasta 26 V y ±3.2 Un rango de medición.
Qué imprimir Imprima un transportista aislado con acceso terminal y alivio de la tensión. Antes de conectarlo No dirija una rama de motor por encima de la tabla o la puntuación de conectores a través de este sensor. El monitoreo actual no sustituye un fusible, BMS o corte de hardware. Adafruit comprando notas Sensores & visión
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Adafruit Adafruit ADS1115 ADC Lea sensores analógicos en un host sin entradas analógicas adecuadas.
$14.95 USD lista, componente sólo
Interfaces I2C; cuatro canales individuales o dos canales diferenciales, hasta 860 muestras/s.
Poder Observe el suministro, entrada y límites de ganancia seleccionados.
Qué imprimir Imprima una bandeja protegida de cartón sensor lejos de las pistas de motor. Antes de conectarlo La conversión de 16 bits no implica una precisión del sistema de 16 bits. Compruebe la tasa de muestra en todos los canales contra el bucle de retroalimentación. Adafruit comprando notas Sensores & visión
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Adafruit Adafruit HX711 load-cell ADC Experimente con mediciones de fuerza de agarre o pesaje usando una célula de carga separada.
$9.95 USD lista, componente sólo
Interfaces Interfaz de bloqueo y datos; conmutación de 10 o 80 muestras/s.
Poder La excitación del puente de alambre y suministros analógicos/digitales por la guía de desintegración.
Qué imprimir Imprima un dispositivo de prueba que dirija la fuerza a través de la célula de carga. Antes de conectarlo Una célula de carga es separada y debe ser tallada para el caso de fuerza y sobrecarga. Calibrar después del montaje; esto no es un controlador de fuerza rápido o de seguridad. Adafruit comprando notas Sensores & visión
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Adafruit Adafruit AS5600 magnetic angle sensor Medir un ángulo de eje giratorio sin un potenciómetro de contacto.
$5.95 USD lista, componente sólo
Interfaces I2C lecturas de ángulo absoluto con un iman giratorio adecuado.
Poder Siga la fuente de rotura y el cableado lógico; el imán es pasivo.
Qué imprimir Imprima un soporte magnético concéntrico y soporte de sensor ajustable. Antes de conectarlo Revise la polaridad del imán, la alineación y la brecha de aire contra la guía. Un ángulo de giro no preserva la posición de giro múltiple a través de una pérdida de potencia. Adafruit comprando notas Compute " control "
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Adafruit Adafruit MCP23017 GPIO expander Agregue entradas digitales para botones, conmutadores límite y señales de estado.
$5.95 USD lista, componente sólo
Interfaces I2C; 16 GPIO digital e interrumpe las salidas.
Poder Utilice el arreglo lógico 3 V o 5 V documentado y los límites corrientes totales.
Qué imprimir Imprima un panel de conectores con canales de conmutación nombrados. Antes de conectarlo Estos pines son entradas digitales, no analógicas o salidas de motor. La latencia de I2C y las fallas de autobús compartido hacen que esto sea inadecuado como el único camino de emergencia. Adafruit comprando notas Compute " control "
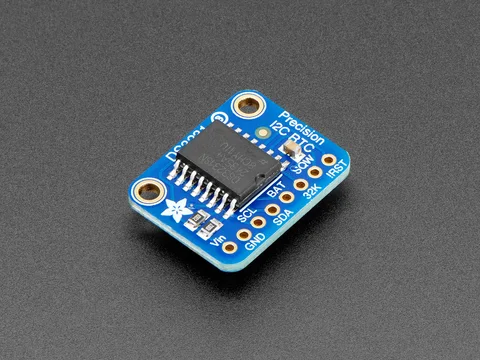
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Adafruit Adafruit DS3231 RTC Mantenga los horarios para los registros de robot cuando el tiempo de red no está disponible.
$17.50 USD publicados, solo el componente
Interfaces Reloj en tiempo real I2C con respaldo de batería.
Poder Una célula de monedas CR1220 es necesaria para respaldo y se vende por separado.
Qué imprimir Imprima un pequeño portaaviones con reemplazo de batería accesible. Antes de conectarlo Establecer el reloj y registrar la convención de la zona horaria antes de iniciar sesión. Un RTC no sincroniza la cámara de alta calidad y los horarios de IMU por sí mismo. Adafruit comprando notas Cableado & interfaces
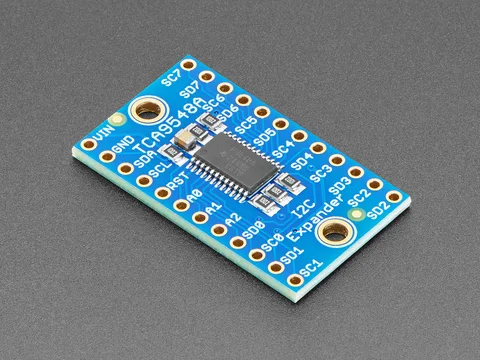
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Adafruit Adafruit TCA9548A I2C multiplexer Conecta múltiples sensores que comparten una dirección I2C fija.
$6.95 USD publicados, solo el componente
Interfaces Ocho canales I2C seleccionables.
Poder Siga 3 V / 5 V requerimientos de cableado y pull-up.
Qué imprimir Imprima un peine de cable y una placa de montaje para las ocho ramas. Antes de conectarlo El software debe seleccionar el canal correcto antes de cada transacción del sensor. No convierte el I2C en un bus de campo de larga distancia o inmune al ruido. Adafruit comprando notas Cableado & interfaces
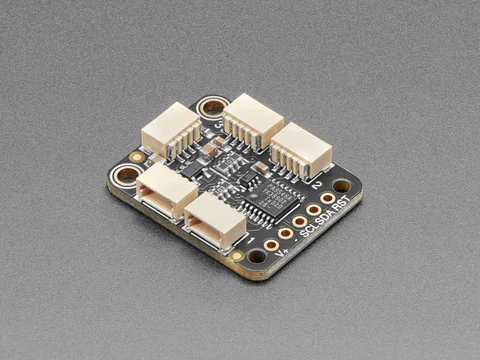
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Adafruit Adafruit PCA9546 QT multiplexer Cree un concentrador de sensor de cuatro núcleos compacto con conectores QT.
$3.95 USD lista, componente sólo
Interfaces Cuatro canales I2C seleccionables; conectores STEMMA QT / Qwiic.
Poder Confirme la configuración del regulador del saltador y el presupuesto de corriente inferior.
Qué imprimir Imprima un recinto de unión de sensores de cuatro puertos etiquetado. Antes de conectarlo La compatibilidad con el cable no resuelve direcciones duplicadas sin selección de canales. Esta tabla difiere de la TCA9548A de ocho canales; asignar puertos antes de la compra. Adafruit comprando notas Motores
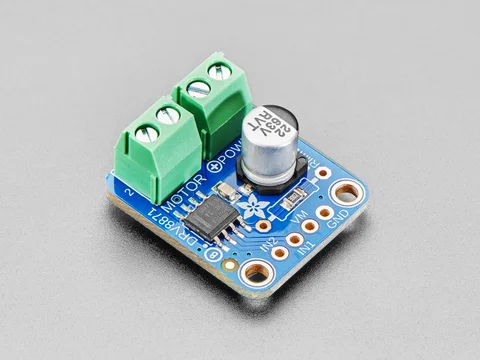
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Adafruit Adafruit DRV8871 motor driver Conduzca un motor DC cepillado con un límite de corriente configurable.
$7.50 USD publicados, solo el componente
Interfaces Dos entradas lógicas con control PWM.
Poder 6.5 a 45 V de suministro de motores; 3.6 A es una cifra máxima, no corriente de placa continua.
Qué imprimir Imprima un transportista ventilado con terminales protegidos. Antes de conectarlo Comprueba la corriente y el enfriamiento del motor antes de seleccionar el conductor. La resistencia suministrada establece aproximadamente 2 A limitante; confirme la configuración de la tabla real. Adafruit comprando notas Motores
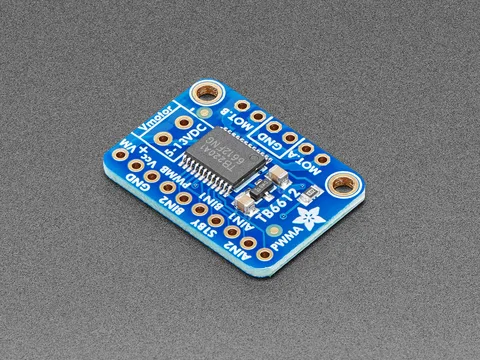
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Adafruit Adafruit TB6612 dual motor driver Controla dos pequeños motores cepillados o un escalón adecuado.
$6.95 USD publicados, solo el componente
Interfaces Dirección, PWM y señales de reserva; dos H-bridges.
Poder 4.5 a 13.5 V carril de motor; 2.7 a 5 V lógica; 1.2 A por canal.
Qué imprimir Imprima un soporte de tablero con rutas de cable de motor y lógica separadas. Antes de conectarlo Las puntuaciones cortas de alta corriente no cubren un puesto sostenido. No es una opción adecuada para un motor que necesita un suministro de 3 V. Adafruit comprando notas Sensores & visión
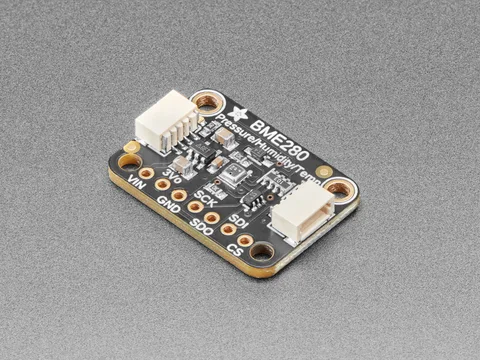
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Adafruit Adafruit BME280 environmental sensor Temperatura de medición, humedad y presión sobre un rover de detección.
$14.95 USD lista, componente sólo
Interfaces I2C o SPI; use el pinout específico de rotura.
Poder El desglose incluye regulación y cambio de nivel para el uso documentado de 3 V / 5 V.
Qué imprimir Imprima una barriga ventilada que protege la tabla sin atrapar el calor. Antes de conectarlo Mantenga el sensor alejado del regulador y el calor del procesador. Salidas de altitud basadas en la presión con el clima; no es una referencia de posición absoluta. Adafruit comprando notas Sensores & visión
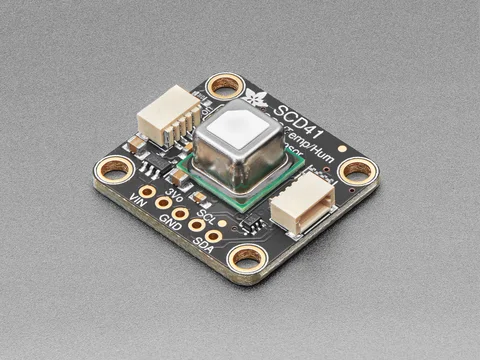
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Adafruit Adafruit SCD-41 CO2 sensor Medir CO2 para un experimento de mapeo ambiental.
$49.95 USD lista, componente sólo
Interfaces I2C; verdadero CO2 sensing en lugar de una estimación dada por VOC.
Poder Utilice el suministro documentado con baja onda y suficiente corriente para los picos de medición.
Qué imprimir Imprima un montaje ventilado lejos de la electrónica caliente. Antes de conectarlo Lea calibración y guía de compensación antes de comparar las habitaciones. Permitir el tiempo y la posición de registro; esto no es una alarma certificada de gas de seguridad de la vida. Adafruit comprando notas Sensores & visión
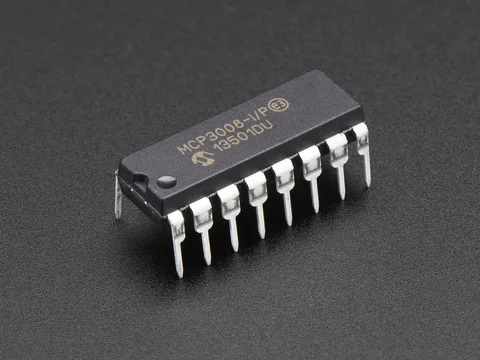
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Adafruit MCP3008 eight-channel ADC Agregue canales analógicos básicos a un pequeño ordenador o controlador.
$4.50 USD lista, componente sólo
Interfaces SPI; ocho canales con conversión de 10 bits.
Poder Tensión de referencia coincidente, suministro, lógica y límites de entrada analógica.
Qué imprimir Imprima un portaaviones para una rotura montada por separado o tabla de prototipado. Antes de conectarlo Este listado es un chip, no un tablero de sensores listo. Presupuesta un socket o PCB, desacoplamiento y cableado; elige ADS1115 si su interfaz y resolución encajan mejor. Adafruit comprando notas Motores
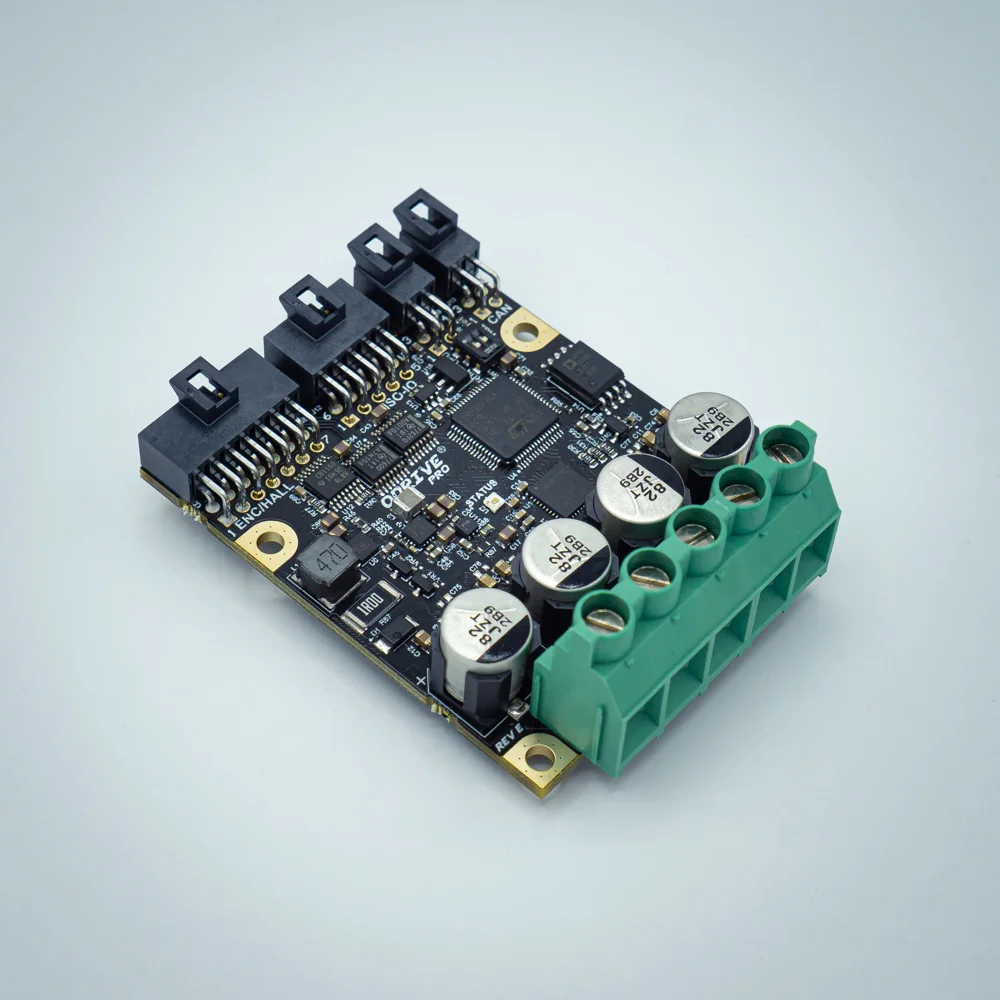
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: ODrive Robotics ODrive Pro Controlador de eje único para una articulación de servo sin pincel.
$229 USD lista, controlador sólo
Interfaces CAN, aislado UART y STEP/DIR; integración del encoder.
Poder operación de 12 a 56 V. Enfriamiento de tamaño, cableado y suministro para la corriente configurada.
Qué imprimir Imprima guías de cable alrededor de un disipador de calor o recinto especificado por separado. Antes de conectarlo No controlador de freno: siga el requisito de batería o regen-clamp del fabricante. No conecte la entrada USB y DC juntos sin el aislador USB especificado. Motor, encoder, separador de calor y conectores son separados; verifique el tiempo de backorder actual. ODrive Robotics comprando notas Sensores & visión
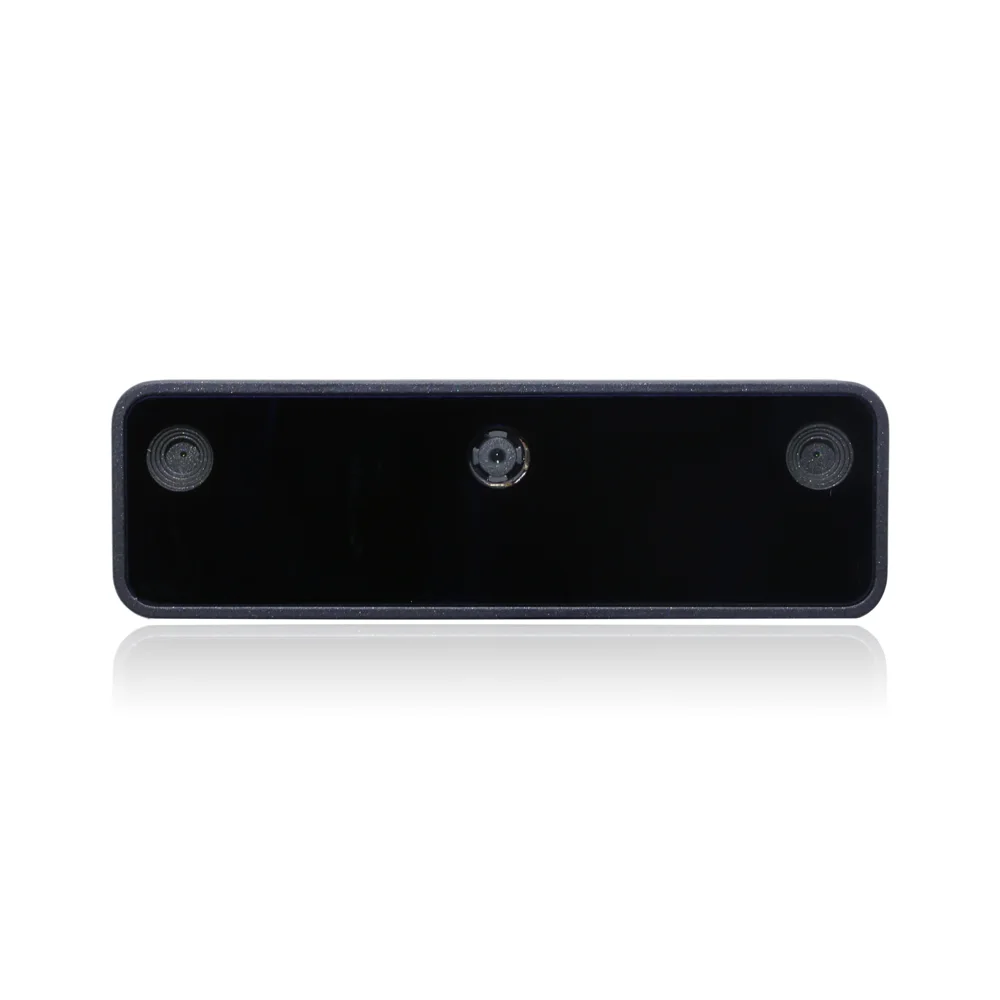
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Luxonis OAK-D Lite Añadir RGB y percepción estéreo a un robot de investigación.
$269 USD lista, cámara sólo
Interfaces USB 2 / USB 3 y DepthAI; elegir la variante de enfoque automático o de enfoque fijo.
Poder USB transporta energía y datos; compruebe la entrega del host y los requisitos del cable.
Qué imprimir Imprima un montaje rígido que deja sin obstáculos las cámaras estéreo. Antes de conectarlo Confirme el ancho de banda USB, el software host y el rango de profundidad requerido. Permitir costes de cable y recinto; no confundir Lite con OAK-D Pro. Luxonis comprando notas Grippers & tooling
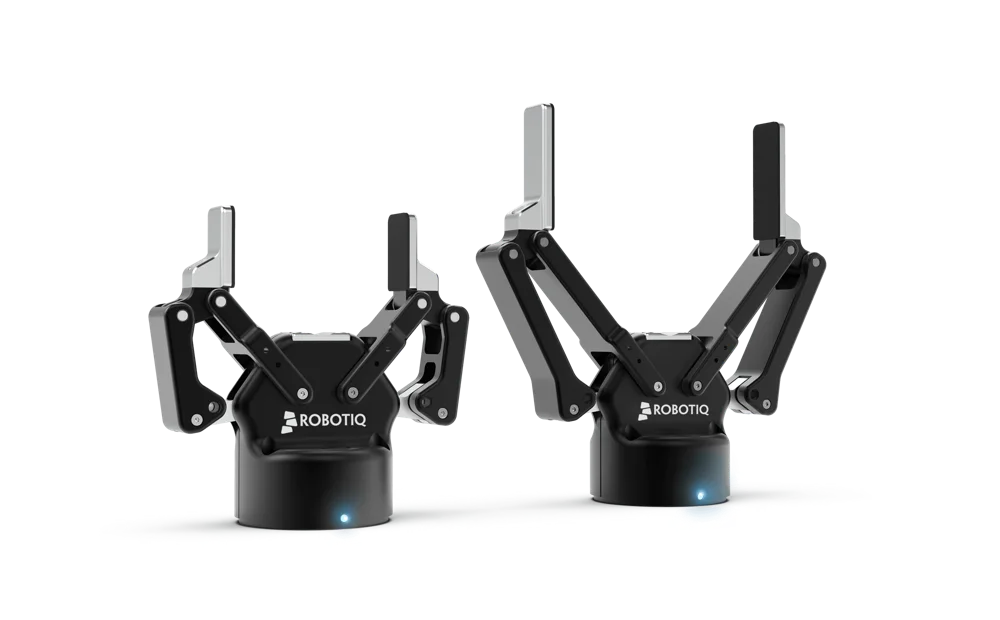
Fabricante 2F agarre imagen familiar, incluyendo 2F-85 y 2F-140; esta entrada cubre 2F-85. Imagen: Robotiq Robotiq 2F-85 Adaptador de dos niveles para la investigación y la manipulación industrial.
Solicita un presupuesto para la pinza y el kit de integración
Interfaces Utilice el kit de integración para robots o la interfaz industrial documentada.
Poder Confirme los requisitos de suministro, cableado y controlador para el kit seleccionado.
Qué imprimir Prototipo de las puntas de los dedos y los nidos de la parte antes de calificar su agarre. Antes de conectarlo Una brida coincidente no establece software ni compatibilidad eléctrica. Incluya la masa de agarre, la geometría de la punta de los dedos y la aceleración en los cálculos de la carga útil. Robotiq comprando notas Grippers & tooling
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: OnRobot OnRobot RG2 Agarre de dos niveles para formas de piezas variables y experimentos de manejo.
Solicita un presupuesto para la pinza y el kit de integración
Interfaces La integración del robot depende de la interfaz de OnRobot y el paquete de adaptador.
Poder Confirme el arreglo de potencia y conexión de la herramienta con el robot seleccionado.
Qué imprimir Dedos de tareas prototipos específicos y accesorios de manipulación dentro de los límites del fabricante. Antes de conectarlo RG2 y RG2-FT son diferentes productos; no asuma la toma de fuerza/torque. Confirme el cambiador de herramientas, el adaptador, el software del controlador y el hardware de montaje en la cita. OnRobot comprando notas Compute " control "
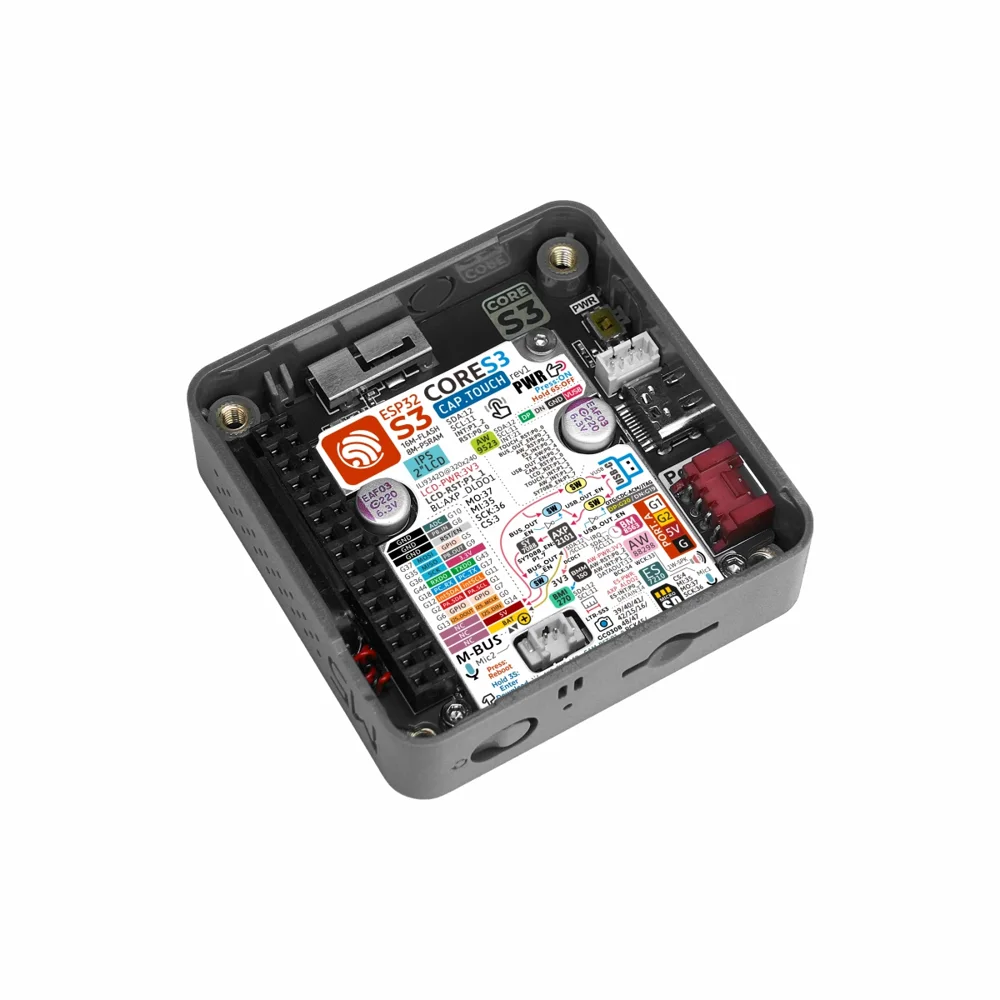
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: M5Stack M5Stack CoreS3 Un controlador de pantalla táctil empaquetado para experimentos de sensores conectados, de estado robot.
Seleccione la variante exacta de la tabla y la región para el precio actual
Procesador ESP32-S3, LX7 de doble núcleo; 16 MB flash, 8 MB PSRAM
Software Arduino, ESP-IDF y UIFlow2
Interfaces USB-C, autobuses de expansión y puertos HY2.0; cámara a bordo, IMU y audio.
Poder Utilice USB o la entrada de alimentación de DinBase documentada. El rango de entrada base no se aplica a GPIO.
Qué imprimir Imprima un montaje de consola con acceso a puertos, reinicio y la pantalla. Antes de conectarlo Compruebe la asignación del pin antes de adjuntar Unidades; los dispositivos a bordo ya utilizan varios autobuses. Esto funciona firmware, no Raspberry Pi OS o una instalación de escritorio ROS. M5Stack comprando notas Compute " control "
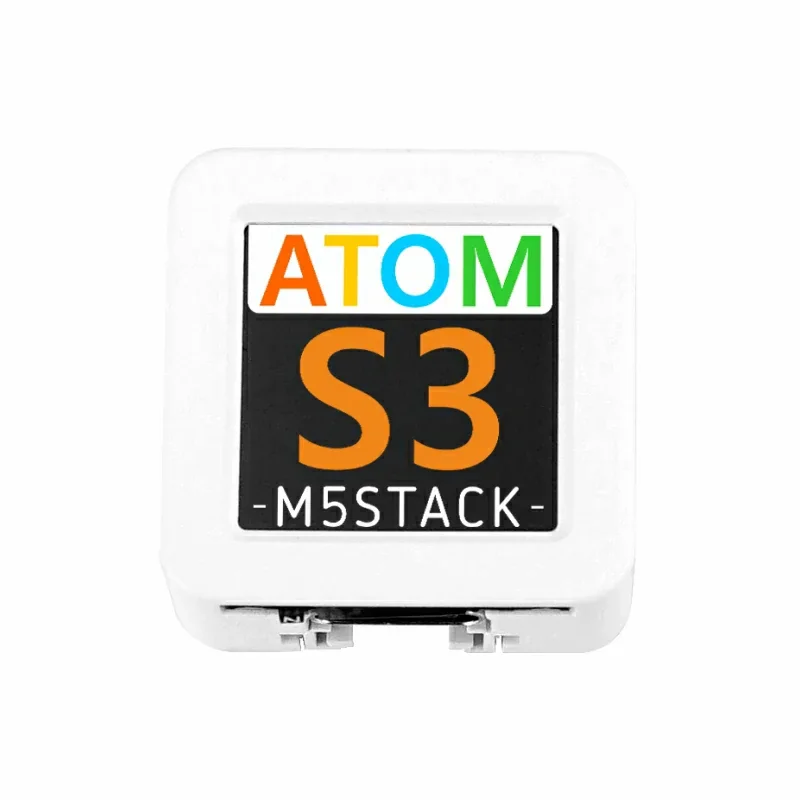
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: M5Stack M5Stack AtomS3 Pantalla pequeña y controlador IMU para un panel de estado mixto de robot o nodo de sensor local.
Seleccione la variante exacta de la tabla y la región para el precio actual
Procesador ESP32-S3FN8, LX7 de dos núcleos; 8 MB de flash
Software Arduino, ESP-IDF y UIFlow2
Interfaces USB-C, puerto HY2.0, GPIO y pantalla de 0.85 pulgadas.
Poder 5 V entrada USB; seguir 3.3 V GPIO límites.
Qué imprimir Imprima un montaje compacto con visibilidad de la pantalla y alivio de la tensión del cable. Antes de conectarlo AtomS3, AtomS3 Lite y AtomS3R tienen diferentes hardware; coincida con el SKU exacto. Los pines I2C compartidos y los dispositivos a bordo limitan las opciones de expansión. M5Stack comprando notas Compute " control "
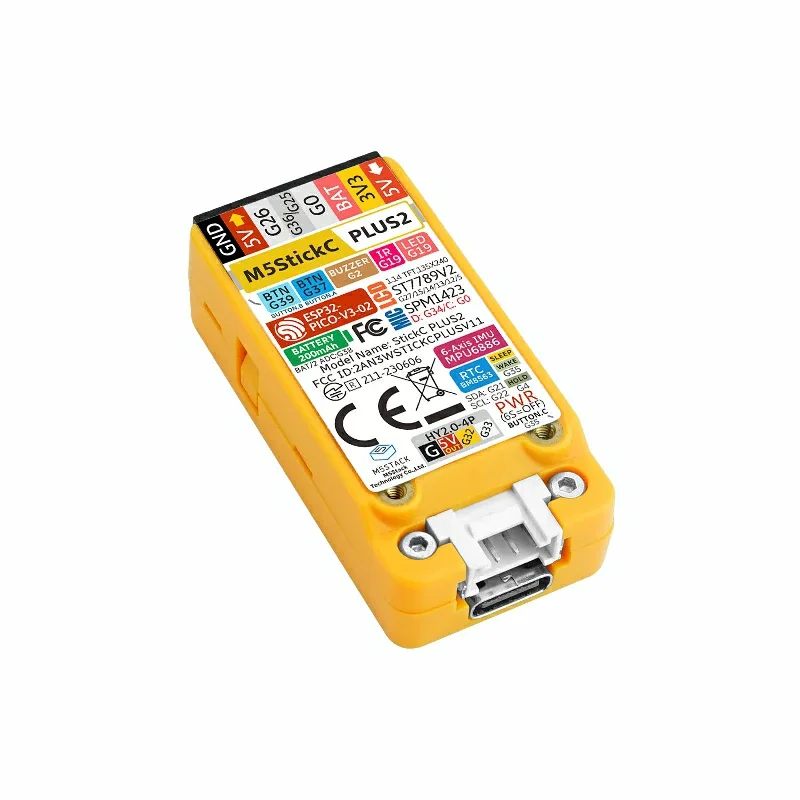
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: M5Stack M5Stack StickC-Plus2 Controlador de pantalla propulsado por batería para un pequeño experimento de teleoperación o de sensor de movimiento.
Seleccione la variante exacta de la tabla y la región para el precio actual
Procesador ESP32-PICO-V3-02; 8 MB flash, 2 MB PSRAM
Software Arduino, ESP-IDF y UIFlow
Interfaces USB-C, HY2.0, conector HAT, IMU, botones y pantalla de 1.14 pulgadas.
Poder Entrada USB 5 V con una batería interna de 200 mAh.
Qué imprimir Imprima un agarre manual o el montaje extraíble del lado robot. Antes de conectarlo Planifique un tiempo de pérdida de comunicación antes de usar comandos inalámbricos para el movimiento. Revise los mapas de HAT y el tiempo de funcionamiento de la batería con sus periféricos reales. M5Stack comprando notas Compute " control "
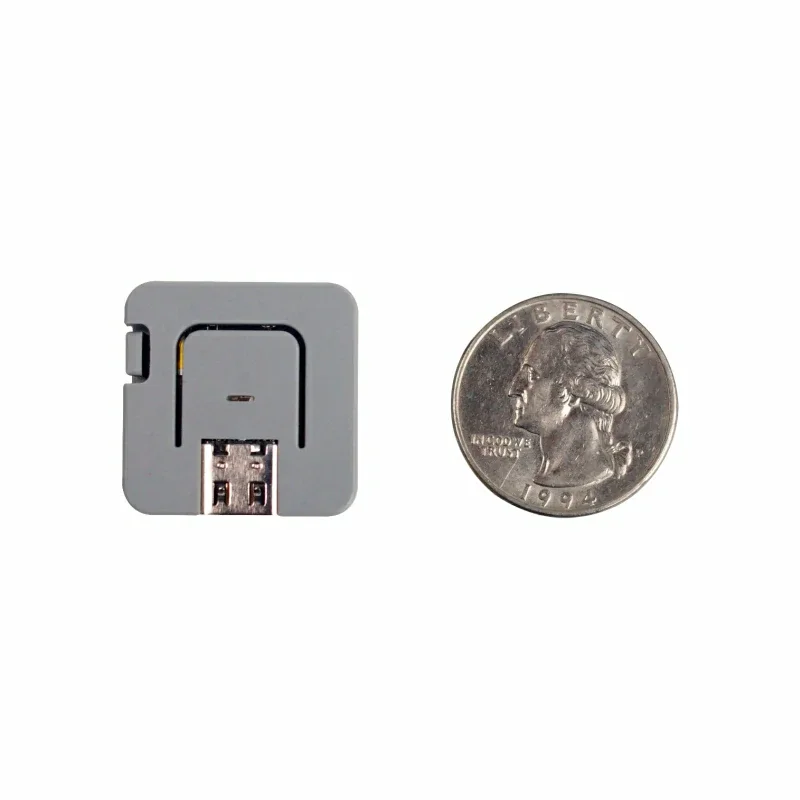
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: M5Stack M5Stack Atom-Lite Controlador compacto para un simple sensor conectado o una interfaz de actuador.
Seleccione la variante exacta de la tabla y la región para el precio actual
Procesador ESP32-PICO-D4; flash de 4 MB
Software Arduino, ESP-IDF y UIFlow
Interfaces USB-C, GPIO, HY2.0, RGB LED y botón.
Poder Entrada USB y lógica 3.3 V; los motores necesitan un controlador y suministro separados.
Qué imprimir Imprima una pequeña toma alrededor de su punto de montaje y acceso a conectores. Antes de conectarlo Atom-Lite no incluye la pantalla e IMU de AtomS3. Compruebe los pines reservados y relacionados con botas antes de seleccionar las salidas. M5Stack comprando notas Compute " control "
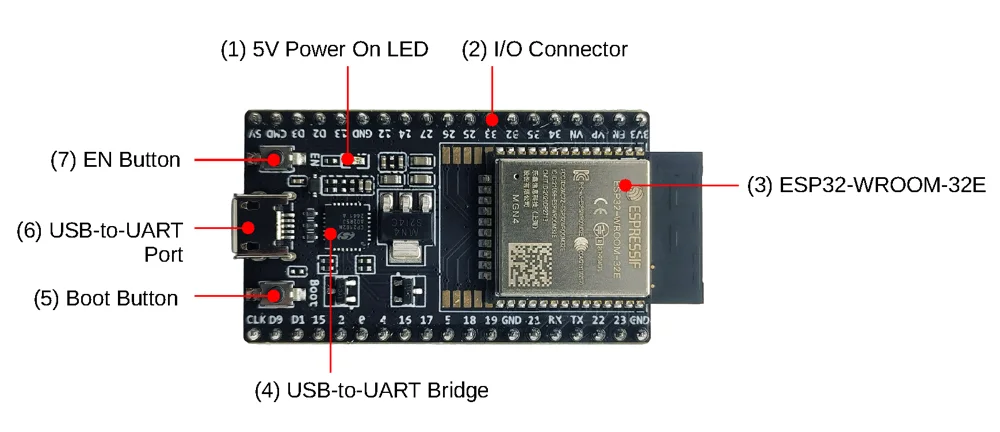
Vista a la tabla DevKitC V4 anotada del fabricante. Imagen: Espressif Espressif ESP32-DevKitC V4 Controlador Wi-Fi de uso general para aprender interfaces de robot incrustadas.
Seleccione la variante exacta de la tabla y la región para el precio actual
Procesador Módulo ESP32; confirmar la variante WROOM
Software ESP-IDF; núcleo de Arduino donde se apoyó
Interfaces USB a usuario, GPIO, I2C, SPI, UART y PWM.
Poder Use una fuente de alimentación documentada; GPIO es lógica 3.3 V.
Qué imprimir Imprima una bandeja de desarrollo montada en panadería o tornillo. Antes de conectarlo Los clones DevKitC y las variantes de módulos pueden tener diferentes pinouts y memoria. Las tareas inalámbricas pueden afectar el tiempo; aislar el comportamiento de movimiento crítico desde el manejo de la red. Espressif Systems comprando notas Compute " control "
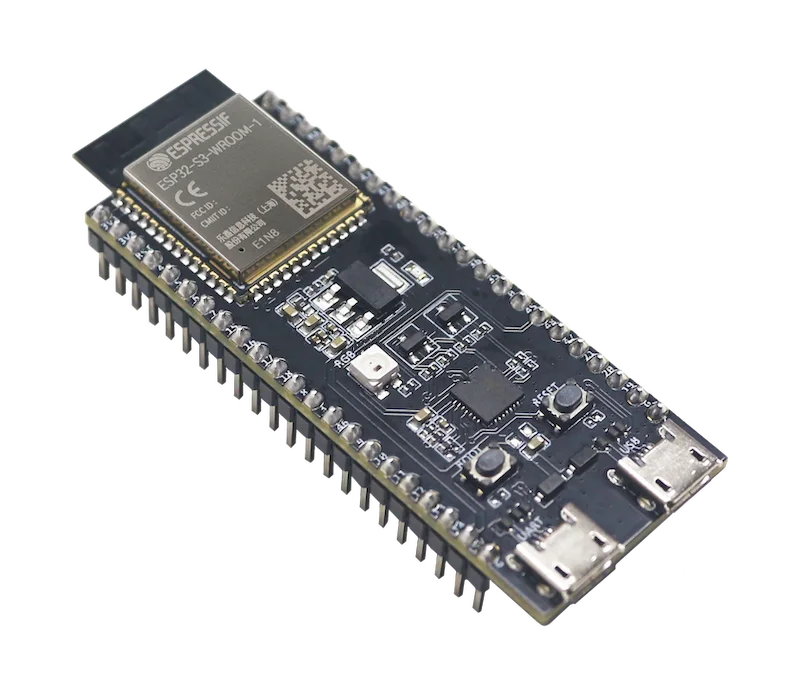
Fabricante DevKitC-1 v1.1 imagen; las variantes de memoria del módulo difieren. Imagen: Espressif Espressif ESP32-S3-DevKitC-1 Controlador para USB, interfaces conectadas y experimentos de visión incrustados ligados.
Seleccione la variante exacta de la tabla y la región para el precio actual
Procesador ESP32-S3; flash y PSRAM dependen del sufijo del módulo
Software ESP-IDF; soporte Arduino ESP32 core
Interfaces USB, GPIO, autobuses en serie y Wi-Fi / Bluetooth LE.
Poder Utilice el arreglo de poder de la junta documentado para su revisión; 3.3 V GPIO.
Qué imprimir Imprima un transportista que deja ambos puertos USB y la antena clara. Antes de conectarlo Seleccione la memoria exacta SKU; PSRAM no está implícita por el nombre de la junta-familia. Algunas configuraciones de memoria se reservan GPIO adicional; consulte el mapa de pin coincidiendo. Espressif Systems comprando notas Compute " control "
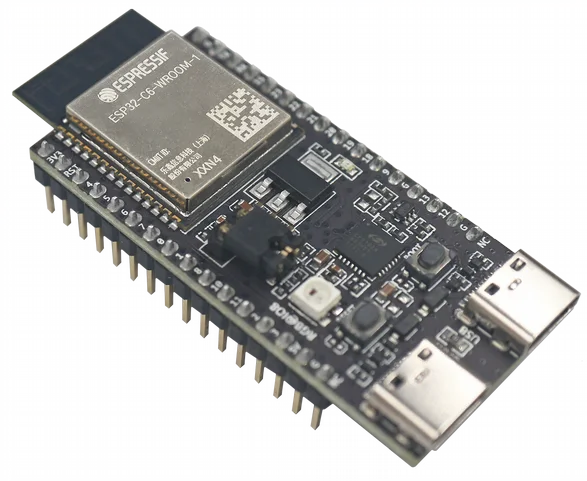
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Espressif Espressif ESP32-C6-DevKitC-1 v1.2 Nodo de sensor inalámbrico para experimentos Wi-Fi 6 y 802.15.4 alrededor de un robot.
Seleccione la variante exacta de la tabla y la región para el precio actual
Procesador ESP32-C6, RISC-V; 8 MB flash en la tabla documentada
Software ESP-IDF con documentación de clasificación de la revisión de la junta
Interfaces 2.4 GHz Wi-Fi 6, Bluetooth LE e IEEE 802.15.4; USB y GPIO.
Poder Regulación de entrada 5 V a 3.3 V; verifique la ruta USB/power seleccionada.
Qué imprimir Imprima un caso de sensor-nodo de antena con acceso de reseteo. Antes de conectarlo La capacidad de protocolo no proporciona una aplicación completa de thread o Zigbee. C6 no es un reemplazo de pin-for-pin o de software-identical para S3. Espressif Systems comprando notas Compute " control "
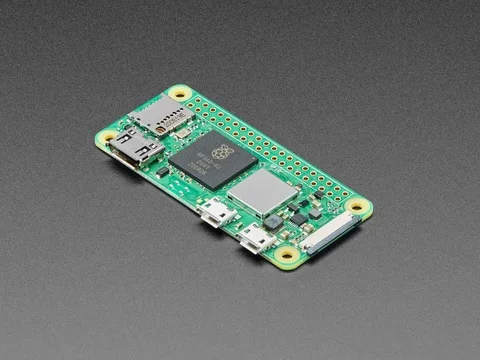
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Adafruit Raspberry Pi Zero 2 W Pequeña computadora Linux para tareas de creación de robots ligeros y de cámara.
Seleccione la variante exacta de la tabla y la región para el precio actual
Procesador Arm Cortex-A53 de cuatro núcleos y 64 bits
Software Raspberry Pi OS / Linux
Interfaces LAN inalámbrica, Bluetooth, OTG USB, conector de cámara y cabecera GPIO despoblada.
Poder Utilice un suministro regulado de 5 V adecuado; permita periféricos USB.
Qué imprimir Imprima un montaje ventilado ligero con la apertura de la cámara correcta. Antes de conectarlo La memoria limitada limita las cargas de trabajo de visión; mide el programa real. MicroSD de presupuesto, encabezados, adaptadores y el cable de cámara Zero. Compute " control "
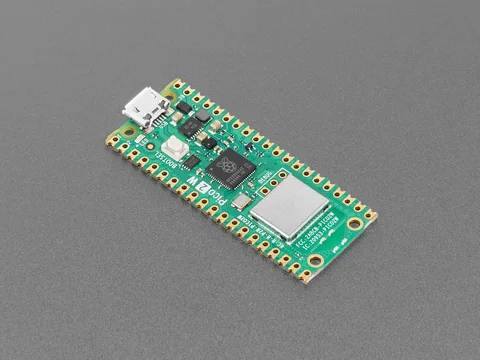
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Adafruit Raspberry Pi Pico 2 W Microcontrolador inalámbrico para tareas locales de lectura de sensores y control de tiempo.
Seleccione la variante exacta de la tabla y la región para el precio actual
Procesador RP2350; doble Cortex-M33 o doble peligro3 a 150 MHz
Software C/C++ SDK o MicroPython
Interfaces PIO, PWM, I2C, SPI, UART, Wi-Fi y Bluetooth.
Poder Utilice la entrada de la tabla documentada y los niveles de señal 3.3 V; ninguna potencia de motor directa.
Qué imprimir Imprima un transportista de tablero delgado con autorización de antena. Antes de conectarlo Pico 2 W ejecuta firmware, no Linux. El no W Pico 2 no tiene conexión inalámbrica a bordo. Elija una pila inalámbrica compatible y el tiempo de prueba bajo carga de red. Compute " control "
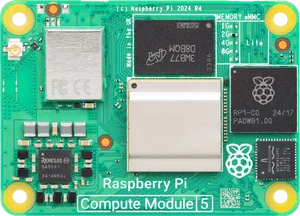
Fabricante Módulo 5 imagen; la memoria, el almacenamiento y las configuraciones inalámbricas difieren. Imagen: Raspberry Pi Raspberry Pi Compute Module 5 System-on-module para un robot que necesita un transportista personalizado y un compute integrado.
Seleccione la variante exacta de la tabla y la región para el precio actual
Procesador BCM2712, quad-core Cortex-A76 a 2.4 GHz
Software Linux con una configuración de portaequipajes
Interfaces Carrier expone interfaces PCIe, USB, MIPI, Ethernet y GPIO seleccionadas.
Poder El poder y el enfriamiento son responsabilidades de diseño de portadores; siga los documentos de diseño CM5.
Qué imprimir Imprima un caso para el montaje completo del transportista y enfriador, no solo el módulo desnudo. Antes de conectarlo Seleccione RAM, eMMC y opciones inalámbricas explícitamente. Un precio solo de módulo excluye el transportista, las opciones de almacenamiento, el enfriamiento y los conectores. Compute " control "
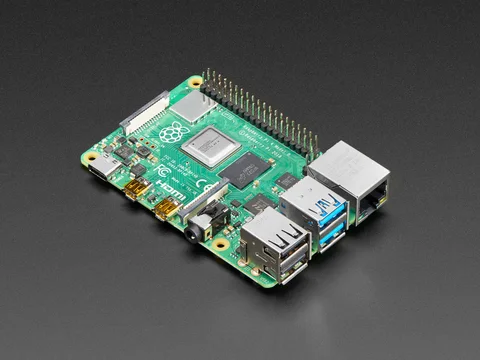
4 GB Modelo B mostrado; las opciones de memoria varían. Imagen: Adafruit Raspberry Pi 4 Model B Linux host para el software robot existente, dispositivos USB y tuberías de cámara soportadas.
Seleccione la variante exacta de la tabla y la región para el precio actual
Procesador BCM2711, quad-core Cortex-A72
Software Raspberry Pi OS / Linux
Interfaces USB, Ethernet, inalámbrico, GPIO y conectores de cámara/display.
Poder Utilice un suministro y refrigeración USB-C 5 V adecuado para cargas de trabajo sostenidas.
Qué imprimir Imprima un caso tamaño a los puertos Pi 4 en lugar de reutilizar un caso Pi 5. Antes de conectarlo Elija RAM alrededor de la carga de trabajo medida y verifique el soporte de imagen del software. GPIO es 3.3 V y no reemplaza un controlador de motor. Compute " control "
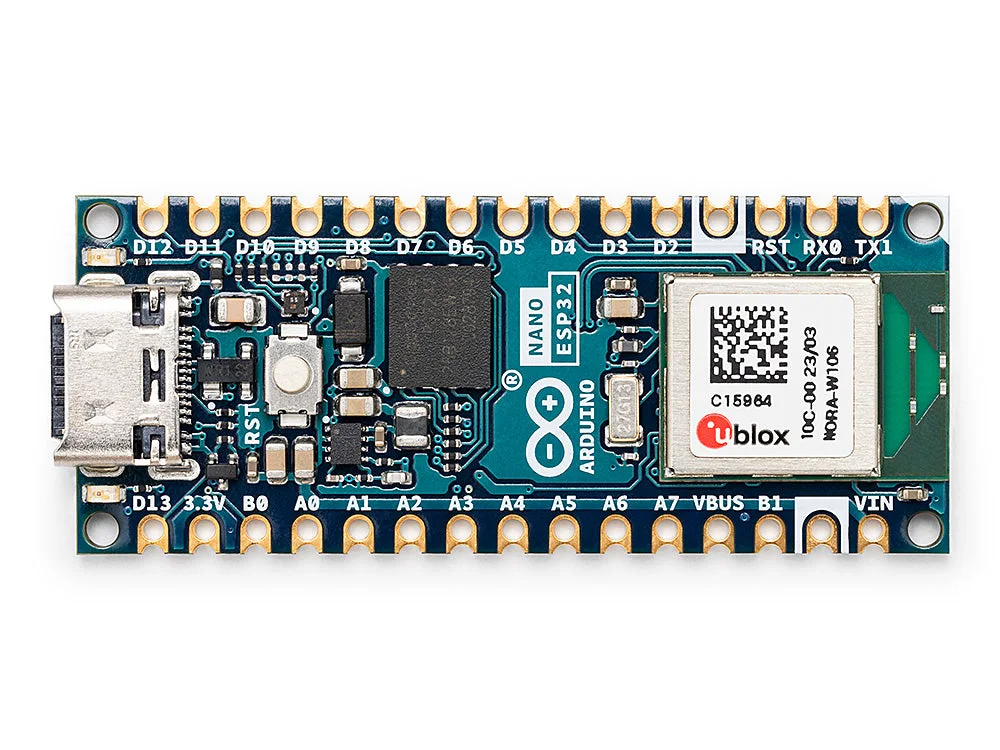
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Arduino Arduino Nano ESP32 Controlador Arduino-form-factor compacto para los periféricos robot conectados.
Seleccione la variante exacta de la tabla y la región para el precio actual
Procesador u-blox NORA-W106 módulo con ESP32-S3
Software Arduino IDE o MicroPython
Interfaces USB-C, Wi-Fi, Bluetooth LE y GPIO de formato Nano.
Poder Siga la especificación Nano ESP32 3.3 V I/O, no las suposiciones clásicas Nano 5 V.
Qué imprimir Imprima una pequeña bandeja de controlador con acceso USB-C. Antes de conectarlo Los números de pin de Arduino y los números de ESP32 GPIO pueden diferir; coincida con el modo de numeración seleccionado. Verifique el soporte de la biblioteca para la arquitectura ESP32 en lugar de asumir la compatibilidad AVR. Arduino comprando notas Compute " control "
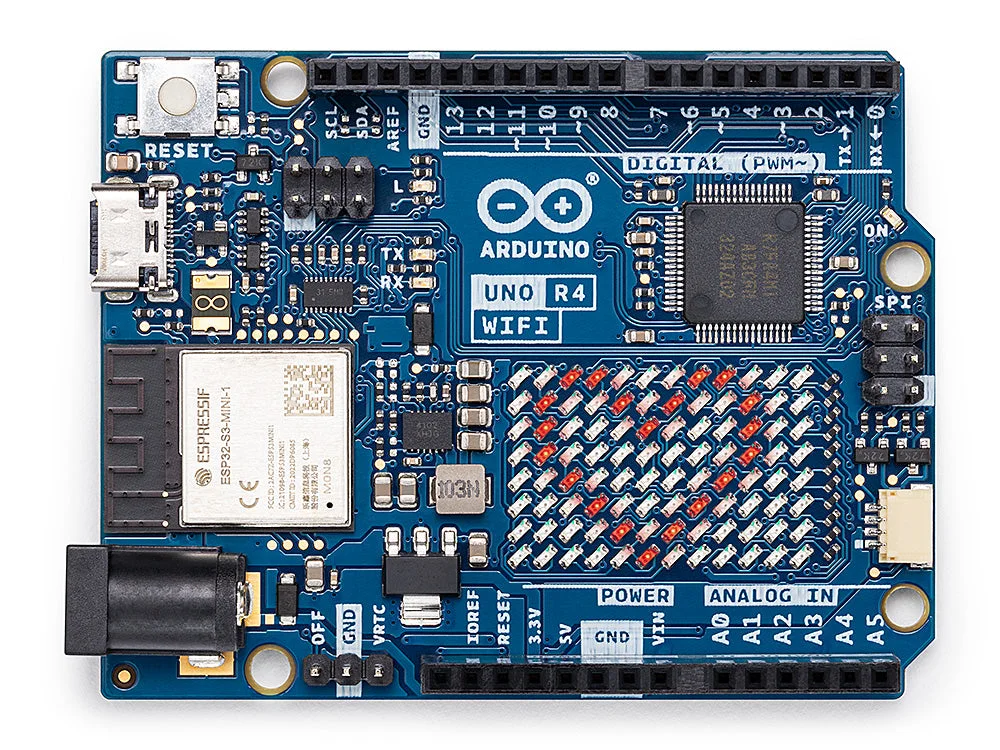
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Arduino Arduino UNO R4 WiFi Controlador de formato UNO para I/O local con un coprocesador inalámbrico separado.
Seleccione la variante exacta de la tabla y la región para el precio actual
Procesador Renesas RA4M1 Cortex-M4, con ESP32-S3 para conectividad
Software Arduino IDE y UNO R4
Interfaces Encabezados UNO, USB-C, controlador CAN, DAC y matriz LED.
Poder El GPIO RA4M1 es de 5 V; el cambio de nivel de uso para los periféricos de 3.3 V solamente.
Qué imprimir Imprima un maletín con conectores USB y eléctrico accesibles. Antes de conectarlo Su procesador principal de aplicaciones es el RA4M1, no el ESP32-S3. CAN requiere un transceptor externo adecuado; un periférico controlador no es la interfaz de bus completa. Arduino comprando notas Compute " control "
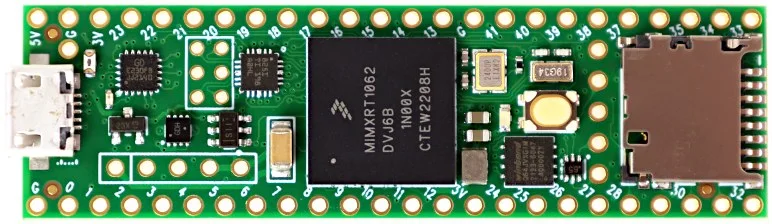
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: PJRC PJRC Teensy 4.1 Microcontrolador rápido para el tiempo, procesamiento de señales y múltiples interfaces de robot.
Seleccione la variante exacta de la tabla y la región para el precio actual
Procesador Arm Cortex-M7 a 600 MHz
Software Arduino IDE con apoyo de juntas de adolescentes
Interfaces PWM, autobuses en serie, controladores CAN, host/dispositivo USB y microSD.
Poder Siga los límites de 3.3 V I/O; estos pines no son tolerantes de 5 V.
Qué imprimir Imprima un transportista con autorización para la ranura de microSD y los encabezados añadidos. Antes de conectarlo Los transceptores CAN y el hardware de conexión Ethernet son necesidades de integración separadas. La alta velocidad del reloj no establece un bucle de movimiento seguro; validar el tiempo y el manejo de fallas. PJRC comprando notas Compute " control "
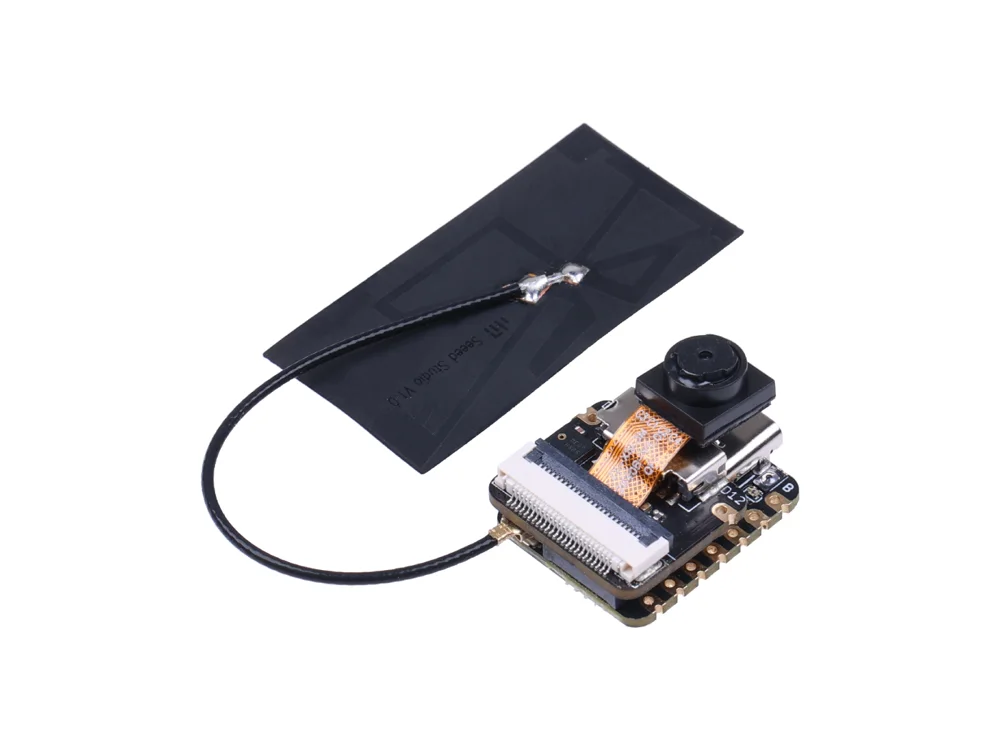
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Seeed Studio Seeed Studio XIAO ESP32S3 Sense Controlador de cámara y micrófono compacto para experimentos locales de detección y de interfase con robots.
Compruebe el precio actual Sense kit y la revisión de la cámara
Procesador ESP32-S3R8; 8 MB PSRAM y 8 MB flash
Software Ejemplos de Arduino y ESP-IDF; firmware en lugar de un host Linux
Interfaces USB-C, GPIO, UART, I2C y SPI; La expansión del sensor añade cámara, micrófono y microSD.
Poder Entrada USB-C 5 V; utilice el circuito de batería documentado y los límites eléctricos GPIO.
Qué imprimir Un montaje de cámara ventilada con acceso a USB, botones y el conector de expansión. Antes de conectarlo La junta estándar S3 y la expansión Sense son paquetes diferentes. Confirme la cámara incluida: el wiki documenta la sustitución OV2640 por OV3660. El firmware de la cámara, el comportamiento térmico y el cableado deben coincidir con la revisión seleccionada. Utilice la potencia del actuador separado y los conductores. Seeed Studio comprando notas Compute " control "
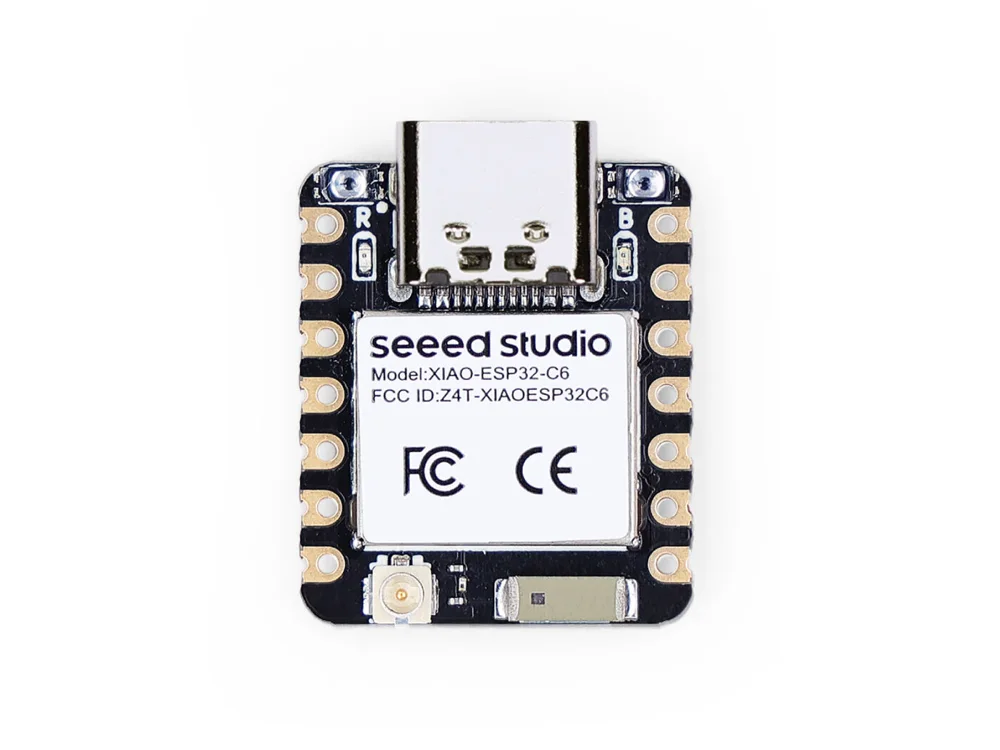
Imagen del producto del proveedor; confirme la variante seleccionada y los accesorios incluidos. Imagen: Seeed Studio Seeed Studio XIAO ESP32C6 Un pequeño controlador conectado para nodos de sensores, telemetría y accesorios robot.
Compruebe la tabla actual y el precio regional
Procesador ESP32-C6; núcleo de alto rendimiento RISC-V hasta 160 MHz, núcleo de baja potencia hasta 20 MHz; flash de 4 MB
Software Arduino y ESP-IDF flujos de trabajo; elegir una pila inalámbrica compatible
Interfaces USB-C, UART, I2C, SPI y GPIO; 2.4 GHz Wi-Fi 6, BLE e IEEE 802.15.4 radio.
Poder Entrada USB-C 5 V o conexión de batería documentada 3.7 V; respeta los límites GPIO.
Qué imprimir Un transportista electrónico desmontable con autorización de antena y alivio de cepa por cable. Antes de conectarlo El comportamiento de Thread, Zigbee y Matter requiere un firmware adecuado y una red compatible; el soporte de radio por sí solo no es una integración robot terminada. Siga el mapa del pasador, la selección de antenas y la guía de baterías. No conecte motores directamente a GPIO. Seeed Studio comprando notas